


CANopen位移传感器输出详解:PDO映射与节点配置
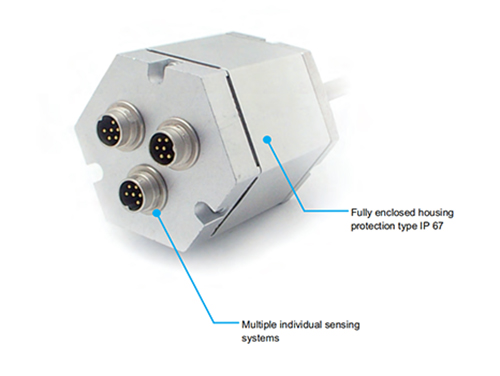
CANopen位移传感器输出走的是标准 CANopen 接口,遵循 CiA 定义的规约,接进工业 CAN 网络不用再加转接模块。它把磁环位置和运行速度打包成过程数据对象往主站送,一条两线总线能挂多个测点,比一根根拉模拟量线省线、抗干扰也强。要把这套跑通,现场就盯四件事:节点地址、波特率、PDO 映射、终端电阻,下面按配置的先后顺序讲。
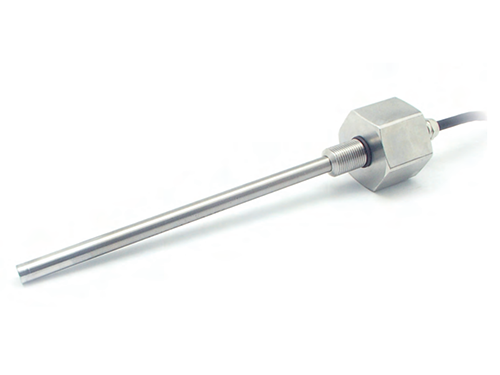
CANopen位移传感器输出四类对象各管什么
CANopen 把通讯分成几类对象,各干各的活。先把这个分清,后面配参数才不糊涂。跟位置真正有关的只有 PDO,改参数走 SDO,要同步采集靠 SYNC,出故障由紧急对象往上报。
- 过程数据 PDO:磁环位置按 5μm 分辨率步进,运行速度按 0.1mm/s 步进,8 字节能装一个或两个 PDO,映射目录可配。
- 同步对象 SYNC:收到 SYNC 那一刻,总线上所有传感器同时把当前位置和速度锁住,多轴的采样时刻就对齐了。
- 紧急对象 EMCY:优先级压得最高,专门往主站报故障。
- 服务数据对象 SDO:传配置参数。节点地址、波特率、PDO 映射都能改,在线改或离线改都行。
| 对象 / 报文 | 方向 | 管什么 | 典型用途 |
|---|---|---|---|
| PDO 过程数据 | 从站 → 主站 | 位置、速度实时值 | 位置闭环、状态监视 |
| SYNC 同步 | 主站 → 从站 | 统一采样时刻 | 多轴同步采集 |
| SDO 服务数据 | 双向 | 参数读写 | 改节点地址、波特率、映射 |
| EMCY 紧急 | 从站 → 主站 | 故障上报 | 报警、诊断 |
一条 CAN 总线能挂多少点、跑多快
CAN 是总线型拓扑,两线高功效电缆,一条线从头串到尾,用转发器还能做星形分支。因为走差分信号、每帧带 CRC 校验,抗干扰比模拟量强不少,节点也做得轻——传感器那端只要一对接线。
速率和距离是反着来的:电缆 25m 以内能跑到 1Mbps,线一拉长速率就得往下压。总线上最多 127 个站点,节点越多、线越长,速率越要留余量。这个规律跟 RS-485 是一回事,区别在 CAN 靠报文 ID 仲裁,几个站同时想发也不会撞车。
PDO 映射怎么配:先定长度,再定内容
PDO 映射说白了就是"哪几个字节放位置、哪几个放速度"。顺序不能倒:先把长度定死,再定每段装什么。
传感器这边位置按 5μm 步进、速度按 0.1mm/s 步进,一个 PDO 8 字节,位置和速度可以挤在一个里,也能拆成两个,按主站读取的习惯来。映射完把目录写进传感器,主站那头按同样的长度去解析。
这一步最容易出岔子:传感器里映射的是位置加速度两个量,主站却只按一个位置去解,读出来的数字怎么都对不上。长度和字节顺序两侧必须一一对应,改完记得回头核一遍。
节点地址与波特率:上电前必须对上的两样
一个 CAN 网络里,每个站点要有自己唯一的节点号,波特率全网络必须一致。这两样对不上不是单站掉线,是整段总线都上不来,看起来像"全坏了",其实只是号撞了。
设置方式两种:挂在线上由主站用 SDO 在线改;或者离线用 Windows 环境下的配置工具,把节点地址、波特率和 PDO 映射改好再下载进传感器。换备件、加站点之前,先把新件的节点号和速率跟现有网络核一遍,这五分钟能省后面一整天。
波特率常见档位有 10k、20k、50k、125k、250k、500k、800k、1M 这几档,具体支持哪几档以厂家样本为准。
终端电阻与接线:线怎么走、电阻加在哪
CAN 两端各接一个 120Ω 终端电阻,位置在物理上最远的那两个节点。中间节点不要接,多接一个等于给总线并了电阻,信号幅度被拉低,表现就是时通时断。
主干到分支的线要短,分支尽量别超过几十厘米,这是经验值;分支越长反射越厉害,速率高的时候尤其明显。屏蔽层按单点接地处理,两头都接会形成地环流,位置值就跟着跳。
接线前先断电,传感器电子头怕带电插拔。CAN_H 对 CAN_H、CAN_L 对 CAN_L,接反了不通但一般不会烧,换过来就行。
现场坑点:三次踩坑的现象、原因和处理
第一次,整条总线起不来。新站挂上去,PLC 报节点掉线,可把传感器拆下来单测又是好的。查到根上是节点号撞了——两台都还是出厂默认地址。处理:给新站改一个没占用的节点号,跟主站组态对上再上总线。
第二次,位置值偶尔跳变。运行一阵子读数会蹿一下,停一停又正常。原因是 SYNC 没开,几个轴各发各的,采集时刻没对齐,看起来就像跳变。处理:把 SYNC 打开,让全总线统一锁存时刻。
第三次,通讯时通时断。拆开两端一看,只有一个终端电阻,另一个被当成"多余的"拔掉了。处理:只在物理两端各接 120Ω,中间节点一律不接。
CANopen位移传感器输出常见问题
问:一条 CANopen 总线最多能挂多少个位移传感器?
答:最多 127 个站点,两线高功效电缆走总线型拓扑,用转发器还能做星形分支。电缆 25m 以内能跑到 1Mbps,帧里带 CRC 校验,比一根根拉模拟量线省事得多。节点多、线又长的时候,速率要往下让一让。
问:位置和速度是怎么通过 PDO 传的?
答:磁环位置按 5μm 分辨率步进,运行速度按 0.1mm/s 步进,8 字节就能装一个或两个 PDO,映射目录可配。要注意的是两侧长度和字节顺序必须一致,传感器里放了位置加速度,主站那边也得按同样结构解,否则数字对不上。
问:SYNC 和紧急对象分别管什么?
答:SYNC 是同步用的,这条指令一到,挂在总线上的每一支都同时把当下位置和速度锁住,多轴采样时刻就对齐了。紧急对象级别压得最高,专门往上报故障。至于改参数、换配置,那归 SDO,挂在线上就能改。
问:新站接上总线前,先要对哪几个数?
答:三样:每个站点的节点号、总线速率、PLC 侧那一组参数。这三样不统一,整条总线谁也别想通讯上。手边没控制器也不怕,用 Windows 上的配置工具离线把节点号、速率和 PDO 映射改好,写进传感器一样能用。
CANopen 磁致伸缩位移传感器的节点地址、PDO 映射与总线对接,易测电气 CANopen 位移传感器工程师欢迎您的咨询。
推荐文章
- 磁致伸缩位移传感器原理:扭转波是怎么被听出来的[2026-09-29]
- 德敏哲CANopen位移传感器通讯配置范例详解[2026-09-24]
- 注塑机顶针电子尺震动问题与现场加固办法[2026-09-24]
- CANopen位移传感器事件计时器SDO配置详解[2026-09-24]
- 位移传感器接口从模拟量走向总线-产线升级内容要点详解[2026-09-24]
 粤公网安备 44030602003587号