


德敏哲194系列CANopen位移传感器波特率设置范例
CANopen位移传感器波特率设置说白了就三步:先用SDO把新速率写进去,再用SDO把它存进EEPROM,最后断电重启。波特率是整条总线的公共语言,传感器、PLC、别的从站必须完全一致,差一档就一个字都通不上。下面拿德敏哲194系列、节点ID 0x7F、把速率从500kbps改成1000kbps当例子,把每一帧报文、每一条判据、改完之后怎么复核都摆开讲,照着做就行。
CANopen位移传感器波特率设置:就两条SDO,别记混
头一条改速率,索引写 0x2010、子索引 0x00,数据段填新速率的值。速率值直接用十进制换算成十六进制,1000 就是 0x03E8。CANopen 走小端,低字节先行,所以数据段里要写 E8 03,千万别写成 03 E8——顺序一颠倒,值就完全变了,轻则连不上,重则写进去一个谁也对不上的速率。
第二条是存 EEPROM,索引 0x1010、子索引 0x01,数据固定是 ASCII 的 73 61 76 65,对应的就是「save」这四个字母。少了这一步,一断电全归零,前一条等于白写。两条都收到传感器的肯定应答之后再断电上电,新速率才真正生效。
报文逐条拆开:一共四个来回
整段配置就是四个报文来回。节点ID 全程是 0x7F,没动过,所以控制器发的是 0x67F(0x600 加节点号),传感器回的是 0x5FF(0x580 加节点号)。数据段头一个字节 2F 表示这是「写、数据有效」的 SDO 命令,后面依次跟着索引、子索引和数据。
| 序号 | 发送者 | cob-id | dlc | data | 说明 |
|---|---|---|---|---|---|
| 1 | 控制器 | 0x67F (=0x600+node-id) | 8 | 2F 10 20 00 E8 03 00 00 | 向节点 0x7F 写新波特率 E8 03(低字节先行) |
| 2 | 传感器 | 0x5FF (=0x580+node-id) | 8 | 2F 10 20 00 00 00 00 00 | 应答,新值已收下,但还没存储 |
| 3 | 控制器 | 0x67F (=0x600+node-id) | 8 | 2F 10 10 01 73 61 76 65 | 向节点 0x7F 发 SDO,存 EEPROM |
| 4 | 传感器 | 0x5FF (=0x580+node-id) | 8 | 60 10 10 01 00 00 00 00 | 应答,存储完成 |
注意第 3 帧,索引已经换成 10 10,子索引是 01,数据段后四个字节正好是 73 61 76 65。第 4 帧回来的命令字节是 60,跟写值那条回来的 2F 不一样,看到 60 就说明存盘成功了,这个判据很直观。
速率对照表:表外的值别填
常用四档速率和对应的 SDO 数据段都列在下面,抄进去就行。表里没有的速率值不要凭感觉填——CANopen 是按表取速率的,填一个表外的数,传感器可能直接跑进一个谁也跟不上的速率,那就真得返厂处理了。
| 波特率 | 十六进制 | SDO 数据段(低字节先行) |
|---|---|---|
| 1000 kbps | 0x03E8 | 2F 10 20 00 E8 03 00 00 |
| 500 kbps | 0x01F4 | 2F 10 20 00 F4 01 00 00 |
| 250 kbps | 0x00FA | 2F 10 20 00 FA 00 00 00 |
| 125 kbps | 0x007D | 2F 10 20 00 7D 00 00 00 |
现场两个真实状况:现象、原因、处理
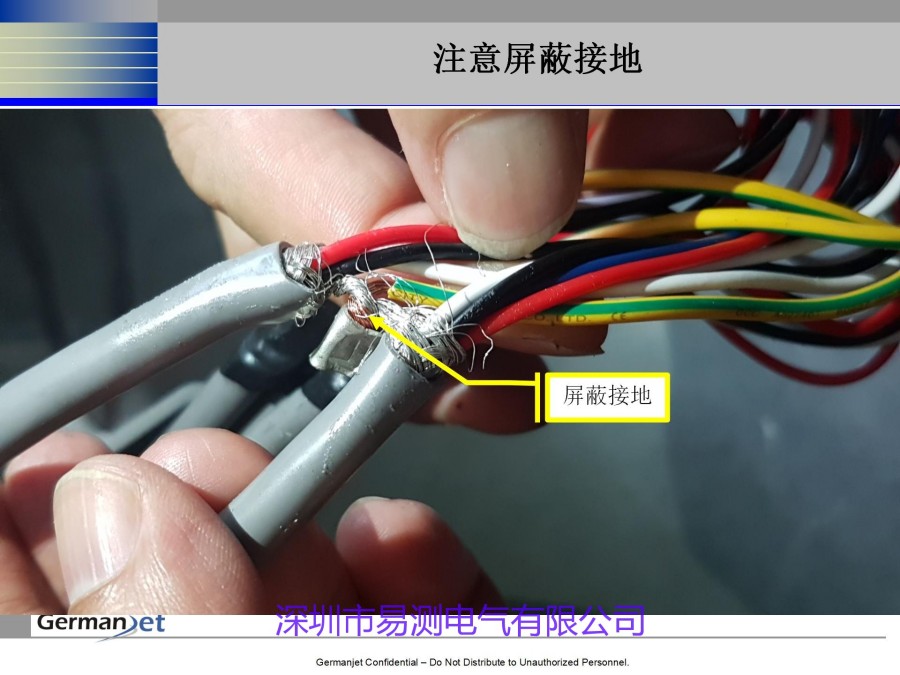
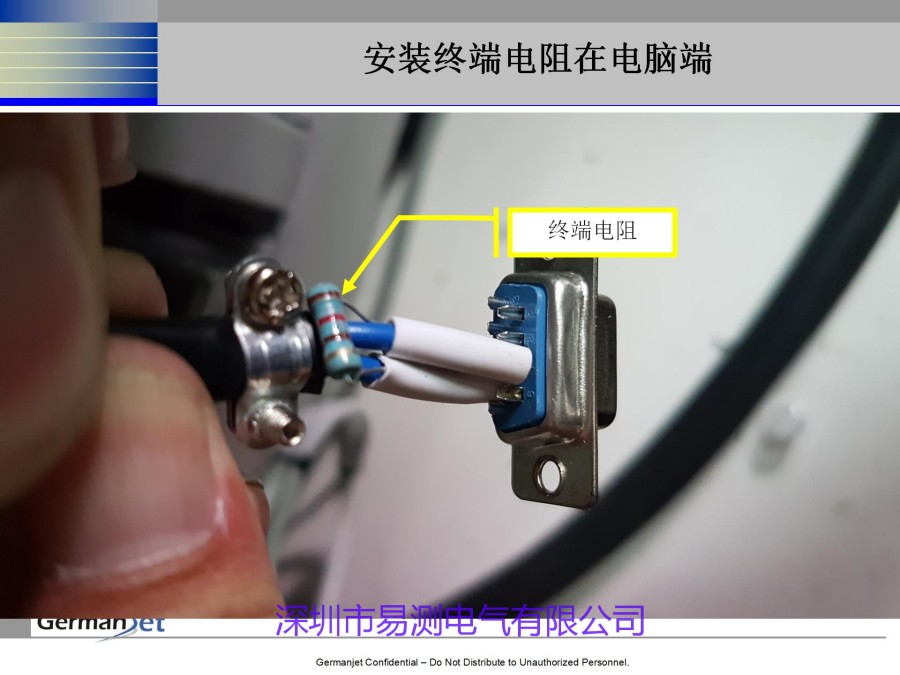
现象一:波特率改成 1000kbps、传感器也重启了,PLC 还是报总线错误,一个报文都收不到。原因:九成是控制器那一侧的速率没跟着改。处理:把 PLC、网关、其它从站的速率全部统一到 1000kbps,全总线一致才能通讯;顺便确认两端 120Ω 终端电阻都接上了。
现象二:传感器本来通讯正常,改完速率之后彻底失联,重发也不应答。原因:要么数据段高低字节写反了,要么填了表外的速率值。处理:核对数据段是不是 E8 03 这个顺序;如果是填错值把节点改「木」了,一般要联系厂家用专门工具恢复,现场自己很难救回来,所以改之前务必把原速率记下来。
改完怎么做复核
别改完就撒手,按下面三步走一遍,心里才有底。
- 看应答:两个 SDO 都要收到传感器的肯定应答,写值那条回
2F、存盘那条回60,缺一个都不算成。 - 断电重启:断掉传感器电源,等指示灯完全熄灭再上电,让它老老实实从 EEPROM 里读一遍新速率。
- 跑一帧实测:上电后看能不能正常收发 PDO,读数随磁环移动连续变化。能稳定读到数,说明速率这一环就稳了。
还有个稳妥做法:把改之前的原速率、节点ID 和这四个报文一起记在设备台账上。下次换 PLC 或者往总线上加节点,翻出来对照,比在现场凭记忆试快得多。
常见问题
问:德敏哲194系列CANopen位移传感器改波特率,索引填哪个?
答:改速率那条,索引写 0x2010、子索引写 0x00,数据填新速率对应的值;存 EEPROM 那条,索引是 0x1010、子索引 0x01,数据是 73 61 76 65。拿 1000kbps 来说,对应 0x03E8,低字节先行,就写成 E8 03。
问:从 500kbps 改到 1000kbps,数据段到底怎么写?
答:数据段写成 2F 10 20 00 E8 03 00 00。另外 500kbps 对应 0x01F4、250kbps 对应 0x00FA、125kbps 对应 0x007D。表外的速率别乱填,填错了传感器可能通讯异常,现场很难救回来。
问:改完波特率还是不通,控制器那一侧要动吗?
答:要动。传感器存完必须断电重启,从 EEPROM 读出新速率才开始按新速率通讯;控制器这一侧的速率也得跟着改成一样的值。全总线速率不统一,怎么调都连不上。
问:改波特率时,存 EEPROM 那条 SDO 的 cob-id 用哪个?
答:节点号还是 0x7F,没动过,存 EEPROM 照旧发 0x67F 就行。0x67E 是改节点 ID 时才用的 cob-id,两个千万别混,混了那条数据就存不进去。
问:数据段高低字节写反了会怎么样?
答:传感器收到的是另一个完全不同的速率值,多半直接失联,重发也不应答。所以发之前先确认「低字节先行」这条,写成 E8 03,别写成 03 E8;改之前把原速率记下来,万一改木了也好恢复。
CANopen位移传感器波特率设置与批量配置,易测电气位移传感器工程师欢迎您的咨询。
推荐文章
- 液位传感器怎么判断好坏:从供电电流查到浮球卡滞[2026-10-12]
- 位移传感器防雷怎么做:雷击、浪涌与静电的排查与整改[2026-10-08]
- 位移传感器进水受潮怎么处理?先分清进水、凝露还是电缆渗水[2026-10-04]
- 位移传感器重复性差怎么查:重复性、回程差与迟滞分开验[2026-09-29]
- 位移传感器干扰排障:从查根源到落地的思路[2026-09-26]
 粤公网安备 44030602003587号