


飞机位移传感器在结构静力试验的随动加载应用
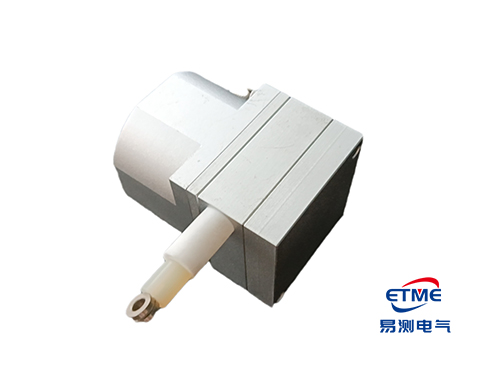
飞机位移传感器在飞机结构静力试验里不是拿来看一个静态读数的,它是接进 FlexTest 加载控制系统、参与随动实时加载的一环。说白了,试件在动、加载点的位置一直在变,光靠力控或位控作动筒跟不住,就得让外接的位移传感器把试件实时位置喂回控制系统,让加载跟着试件走。下面用挂飞投放和机翼航向加载这两个实际场景,把外接式方案怎么接、怎么标、现场容易踩什么坑讲清楚。
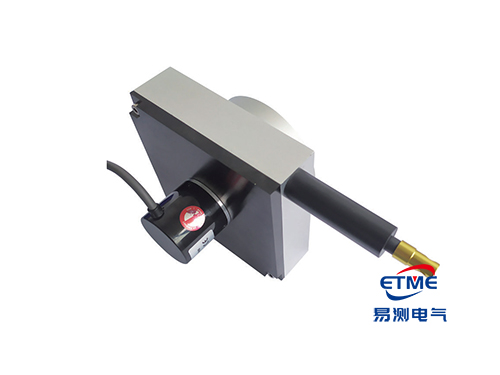
飞机位移传感器为什么要外接进 FlexTest,而不是只看力值
常规结构静力试验,加载点固定在试件某个位置,作动筒自己带力传感器或位移传感器,闭环做完就行。问题出在两类工况上:一类是试件本身要运动,比如挂飞投放系统,投放机构按一定轨迹收放;另一类是试件变形大,比如大型飞机细长梁式机翼,垂向载荷产生的变形远远大于航向载荷产生的变形,会把航向加载方向带偏。
这两种情况下,作动筒自己的反馈反映的是作动筒活塞的位置,不是试件上那个考核点的位置。加载点已经跟着试件跑到别处去了,控制系统还以为自己加对了,力值准、位置不准,考核部位的真实受载就对不上。外接式飞机位移传感器的价值就在这:把试件考核点的真实位置单独测出来,送进控制系统当反馈。
随动实时控制:让加载跟着试件走
挂飞投放系统可靠性试验里,样机在一定的飞行高度和速度条件下,投放机构按次序收放,样机按一定轨迹运动。收放动作由设计方的控制操作面板控制,载荷由试验方施加,两边是两套独立的系统,要求加载控制和投放运动保持同步。加载点在不同位置的载荷,按试验任务书计算得到。
做法是这样的:在投放样机底部一侧接入位移传感器,用它的输出反映样机的运动位置;同时把这个输出信号引入控制系统,作为位移反馈。控制系统根据位移传感器的实时反馈,以自动查表的方式对样机随动加载。查表的意思是,任务书里已经算好了不同位置对应多少载荷,控制系统边读位置边调输出,位置走到哪,载荷就加到哪。
这套做法的关键,是把两个原本独立的控制系统用位移传感器连了起来。它解决的是“试件在动、加载要同步”这一类问题,固定式加载方法反映不出样机在投放过程中不同时刻、不同位置上的受载情况。
差动实时控制:垂向变形下把航向载荷方向拉回来
大型飞机结构静力试验中,机翼要同时施加垂向载荷和航向载荷。这两个载荷在各自方向上都会产生变形,而机翼是细长的梁式结构,垂向变形远远大于航向变形,加载时会影响到航向载荷施加的准确性。解决办法是机翼航向点载荷随动加载,也就是外接式位移传感器差动实时控制。
用一个力控作动筒加一个位控作动筒、两个控制回路来做。力控作动筒及它配的载荷传感器构成的控制回路,负责保证机翼航向载荷的大小;位控作动筒由两个外接位移传感器构成的控制回路来管方向——位移传感器 1 装在机翼航向加载点,位移传感器 2 装在两个力控作动筒的连接处。
试验中其他垂向加载点加载,机翼垂向产生变形,这两个位移传感器的输出就不一样了。把两路输出接进加法器运算,运算后的电压信号给控制通道,控制通道根据命令和反馈的误差去驱动位控作动筒 2 动作。这样航向载荷就跟着机翼垂向变形走,方向被实时拉回来了。
先后做过模拟验证试验:力控作动筒及其载荷传感器构成的控制回路,确保航向载荷大小的施加;位控作动筒通过两个外接位移传感器构成的控制回路,确保航向载荷的加载方向。模拟试验装出来的回路,和后面正式用于某型号结构静力试验机翼航向点加载的回路是同一套思路。
三套加载方式怎么对号入座
| 加载方式 | 适合什么场合 | 关键依赖 | 局限 |
|---|---|---|---|
| 固定式力控 / 位控加载 | 加载点固定、试件基本不变形的常规静力试验 | 作动筒自带的力或位移反馈 | 试件一运动或大变形,加载点就漂了 |
| 外接式随动实时控制 | 挂飞投放这类试件按轨迹运动、加载要同步的场合 | 外接位移传感器 + 控制系统自动查表 | 传感器要装牢,跟随速度要跟得上运动 |
| 外接式差动实时控制 | 机翼这类垂向变形大、航向加载方向会被带偏的场合 | 两个外接位移传感器 + 加法器运算 | 信号转换路径要重做,参数要靠实标确定 |
接入 FlexTest 必须做实的四件事
传感器接上去不是拧两根线就完事,下面四件事没做实,加载精度就保不住:
- 信号转换路径重新做:位移传感器和控制系统之间的信号转换路径必须重新设计、改造。输入信号要通过运算放大器运算后再接入。
- 激励输出端接合适负载:在控制系统激励输出端接上合适的负载,保证控制通道桥压不失效,让控制系统处在正常运行状态。
- 用增益把负载影响调回来:转换电路里负载大小对整个控制回路有影响,可以通过调整控制系统的增益放大系数来解决。
- 传感器和控制参数都实标:所用位移传感器都要标定,控制系统里其他控制参数也要以实标的方式确定,才能满足加载要求和加载控制精度。
至于试验中控制通道配置、事件动作设置、载荷谱设置,跟正常的结构静力试验一样配,不用额外折腾。
现场容易踩的三个坑
一是传感器装得不牢。现象是第一轮加载读数还正常,跑了几个循环以后零点慢慢漂。原因是支架刚度不够,加载的振动让传感器本体微动,位移基准就跟着变了。处理办法是换一体折弯的支架,螺栓加防松,装完用手推一下确认没有晃动。
二是桥压或负载没对,通道报错。现象是控制系统提示激励异常、通道进不去正常状态。原因是转换电路里没接合适的负载,桥压被拉失效了;也可能是负载偏大,把回路拖住了。处理办法是按要求在激励端补上负载,再用增益系数把影响调回来。
三是跟随滞后于试件运动。现象是位置读数总是慢半拍,加载点已经过去了反馈才上来。原因是采样速度跟试件运动速度不匹配。处理办法是重新核算运动速度,把采样频率和通道响应调到留有余量,别卡着临界值用。
飞机位移传感器常见问题
问:外接式位移传感器一定要用拉绳的吗?
答:不一定。拉绳式只是外接式里常见的一种,量程大、安装灵活;量程不大、安装空间又受限的场合,也可以用其他原理的外接式传感器。选哪个,看量程、安装空间和跟随速度这三条,具体以厂家样本为准。
问:为什么这套方案里位移传感器一定得标定?
答:因为控制系统是用它的输出去反推位置、再查表决定加多少载荷的。电压和位移的对应关系不准,等于拿一把刻度错的尺子去量,后面加载再准也没用。标定就是把这条对应关系重新做实。
问:采样速度要开到多快?
答:够用就行,要跟试件的运动速度匹配。太慢,试件已经走过去了反馈还没上来,随动就滞后;太快,对这类低频位移信号没意义,还增加数据处理负担。按试验任务里的运动速度定,留出余量即可。
问:差动方案里为什么要用两个位移传感器?
答:一个测机翼航向加载点的位置,一个测两个力控作动筒连接处的位置,两者之差反映的是垂向变形带来的姿态变化。两路信号进加法器一运算,控制通道才知道位控作动筒该往哪个方向补,单靠一个传感器补不出这个方向来。
问:这套接法会大改动原来的控制系统吗?
答:要改的是传感器到控制系统之间的信号转换路径,控制通道配置、事件动作和载荷谱这些还是按常规静力试验配。改动部分要重新设计、把负载和增益调好,再整体标定一遍。
飞机位移传感器在结构静力试验中的外接接入与随动加载方案,易测电气位移传感器工程师欢迎您的咨询。
推荐文章
- 机加工位移传感器怎么装?FCD12 回弹式测头在夹具工位上的用法[2026-10-19]
- 水泥窑位移传感器怎么选:回转窑、篦冷机与立磨的测点[2026-10-08]
- 光伏设备位移传感器怎么选:拉晶炉、切片机与层压机的测点[2026-10-08]
- 造纸机械位移传感器怎么选?压光辊缝、卷取与网部测点[2026-10-04]
- 轧机位移传感器怎么选:辊缝、压下与弯辊[2026-10-01]
 粤公网安备 44030602003587号