


位移传感器线性度怎么算:两种口径加一个算例
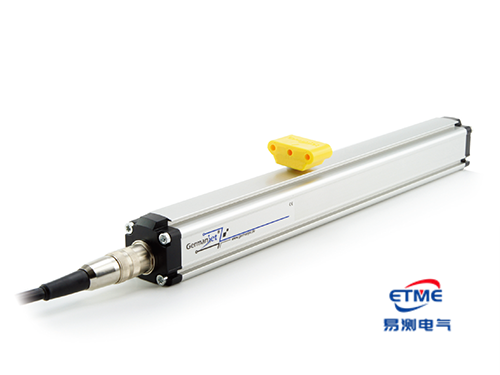
位移传感器线性度的定义只有一句话:在规定条件下,校准曲线相对拟合直线的最大偏差 ΔYmax,占满量程输出的百分比,写成 δ=ΔYmax/Y×100%,数值越小线性越好,所以它也叫非线性误差。真正容易让人吵起来的是基准线怎么定——同一支传感器换一种拟合方法,报出来的数能差一大截,这也是为什么只比样本上的数字没有意义。
位移传感器线性度到底是什么:定义与公式
把公式拆开看,只有两个量要管:分子是最大偏差 ΔYmax,分母是满量程输出 Y。分母好办,量程定了它就定了;难的是分子,因为它取决于你把哪条直线当"理想"。
说白了就是:把传感器从起点走到终点,记下一串实测值;再画一条最贴近这些点的直线;实测曲线离这条直线最远的那一段,就是 ΔYmax。同样的数据,换一条直线,这个"最远"就变了。
拟合直线怎么画:端基法和最小二乘法
拟合直线不是随手连的,工程上常用两种方法,算出来的线性度不是一个口径。
- 端基法:直接把量程起点和终点两个点连成直线当基准。算法简单,但两端的偏差被人为抹掉了,中间那段的偏差被放大。行程短、点数少的场合偶尔用它做快速判断。
- 最小二乘法(也叫独立线性度):让所有实测点到这条直线的偏差平方和最小,基准线更合理,算出来的数值更接近真实情况。现在看样本,多数标的是这个口径。
计算式还是那个:δ = ΔYmax / Y × 100%。要点在于——同样一根曲线,端基法和最小二乘法给的分母一样、分子不一样,所以数值一定不同。看样本时先问清楚是哪种口径,再比大小。
算一个例子:同一组数据,两种口径差多少
下面这组数是用来演示算法的算例,不是某支产品的实测值,看的是算法差别,不是绝对值。
设定:量程 0~500mm,4~20mA 输出,满量程输出跨度 Y = 16mA。取 0、100、200、300、400、500 六个校准点,理想输出每 100mm 递增 3.2mA。
| 位移点(mm) | 理想输出(mA) | 算例实测(mA) | 端基法直线(mA) | 最小二乘直线(mA) |
|---|---|---|---|---|
| 0 | 4.000 | 4.021 | 4.021 | 4.014 |
| 100 | 7.200 | 7.155 | 7.213 | 7.217 |
| 200 | 10.400 | 10.512 | 10.405 | 10.419 |
| 300 | 13.600 | 13.548 | 13.596 | 13.621 |
| 400 | 16.800 | 16.905 | 16.788 | 16.824 |
| 500 | 20.000 | 19.980 | 19.980 | 20.026 |
先看端基法:这条直线过起点和终点两个实测点,斜率按(19.980-4.021)÷500 算,约 0.031918mA/mm。逐点比下来,最大偏差出在 400mm 处——实测 16.905mA,直线值 16.788mA,差 0.117mA。δ = 0.117 ÷ 16 × 100% ≈ 0.73%FS。
再看最小二乘法:让六个点的偏差平方和最小,拟合直线约等于 y = 4.014 + 0.032023x。逐点比下来,最大偏差出在 200mm 处,实测 10.512mA、直线值 10.419mA,差 0.093mA。δ = 0.093 ÷ 16 × 100% ≈ 0.58%FS。
同一组数据,端基法 0.73%FS,最小二乘法 0.58%FS,差 0.15 个百分点。对一支标 0.5% 级的传感器来说,这 0.15 已经足够改变结论。这就是为什么必须问清口径。
线性度不等于精度:还看重复性、分辨率和影响量
线性度只是静态特性里的一项,精度不只看它。精度由基本误差极限,加上温度、湿度、电源波动、频率这些影响量引起的改变量极限共同确定。线性度再好,重复性差,每次量出来还是对不上。
几个容易混的名词先分清:绝对误差是实测值与理想值之差;相对误差是绝对误差与被测点理想值之比;引用误差是绝对误差与量程之比;基本误差是标准条件下量程内的引用误差;线性误差是实测曲线偏离理想直线的量。看样本时先问清用的是哪个口径。
另一个常被忽略的是线性范围。线性度是在某个测量范围里标定出来的,实际行程如果跑出这个范围,标称值就失效了。选型时线性范围要盖住实际行程,再留点余量。
两处现场经验
现象:客户对比两家样本,一家写 0.05%FS,一家写 0.1%FS,当场判定前者好一倍。原因:两家的口径根本不一样,一个是最小二乘独立线性度,一个是端基法线性度,数字不可比。处理:让两家各补一份原始校准数据,按同一个口径重算一遍,结论立刻反过来。挑传感器别只比数字,先比口径。
现象:同一批传感器,装在油缸上的判合格,装到长行程机台上的被判不合格。原因:长行程机台的支架刚度不够,加载后本体微转,全程偏差被放大;另外安装行程跑出了标定的线性范围,两端误差自然大。处理:先把支架改成一体件、把工作行程落回标定范围内,再复测,偏差回到合格线。这类问题先查机械,再查传感器。
常见问题
问:位移传感器线性度怎么算,公式里两个量是什么?
答:δ = ΔYmax / Y × 100%。ΔYmax 是校准曲线和拟合直线之间的最大偏差,Y 是满量程输出跨度(4~20mA 就是 16mA)。数值越小线性越好,也叫非线性误差。比大小之前先确认口径。
问:端基法和最小二乘法算线性度,同一支传感器为什么结果不一样?
答:差在基准线怎么画。端基法拿量程首尾两点连一条线当基准,省事,可两端偏差被抹掉、中间的偏差被放大;最小二乘让所有实测点到这条线的偏差平方和最小,结果更接近真实。样本值一定要问清是哪种口径。
问:样本上线性度一样的两支传感器,精度能一样吗?
答:不一定。精度由基本误差极限,再加温度、湿度、电源波动、频率这些影响量带来的改变量一起算,光比线性度看不出全貌。选型时线性范围要盖住实际行程,重复性、分辨率也要一并核。
问:绝对误差、引用误差、基本误差,现场怎么分?
答:绝对误差看实测值和理想值差多少;相对误差拿它比理想值;引用误差拿它比量程;基本误差指标准条件下、量程内的引用误差;线性误差则是实测曲线偏离理想直线的量。看样本先问清用的是哪个。
问:线性度这个数,能靠现场标定改好吗?
答:标定能修掉零点和满量程的偏移,也能改善一部分系统性偏差,但改不了传感器本身的非线性。标定完还是超差,说明测量范围没选对,或者本体已经变形、机械行程跑出了标定区间,得从这些地方找原因。
相关产品与资料
线性度、重复性、分辨率怎么配合评估位移传感器精度,易测电气位移传感器工程师欢迎您的咨询。
推荐文章
- CANopen工作原理详细讲解:对象字典、SDO与PDO[2026-10-19]
- LVDT位移传感器的寿命一般多久:三个会先坏的地方[2026-10-19]
- 磁致伸缩位移传感器原理:扭转波是怎么被听出来的[2026-09-29]
- 德敏哲CANopen位移传感器通讯配置范例详解[2026-09-24]
- 注塑机顶针电子尺震动问题与现场加固办法[2026-09-24]
 粤公网安备 44030602003587号