


工业机器人关节位移传感器:精度与响应怎么定
工业机器人关节位移传感器,说到底就得同时满足两个硬指标:角度分辨率优于 0.01°、直线位移优于 0.01mm,采样还要上到 kHz 级。这两条达不到,力控和位置环就是空谈。关节里空间小、振动大、动作又频繁,接触式方案撑不了多久,选型就得从这几条硬杠杠倒过来推,而不是先看谁家的样本数字好看。
关节里到底要测什么
六轴机器人的一个关节,一般是伺服电机加谐波减速器,再带一块输出法兰。要把这个关节控住,至少得拿到两个角度:电机侧转了多少、关节输出端实际转了多少。两个数一减,减速器的扭转、间隙和受力才看得出来,力控才立得住。
协作机器人更挤,关节里还塞着力矩传感器,留给位移检测的地方本来就不多。到了末端,夹爪开合、推杆伸出、丝杠滑台这类直线动作,靠的是直线位移传感器反馈。所以一个关节周边,角度和直线两种反馈经常要同时上场,谁也替不了谁。
工业机器人关节位移传感器要过的四道关
参数表好看不代表能用。关节里认的是下面这四件事,缺哪一条都干不成活。
分辨率:角度优于 0.01°,直线优于 0.01mm,这是起步线。低于这个数,微小的位置变化会被当成噪声滤掉,柔顺装配和力控就无从谈起。
响应:采样或更新率要到 kHz 级。关节一转,位置得马上反馈回来;反馈慢了,控制环里就多插了一段相位滞后,轻则跟随不上,重则整个环抖起来。
体积与抗振:关节腔里能腾出来的位置就那么大,先量好再选型。装不进去、或者固定面刚度不够,参数再高也是白搭;振动环境还要看螺栓防松和线缆固定。
寿命:关节一年动几百万次,接触式电刷磨几个月就开始飘。磁致伸缩、磁编码、光电编码、LVDT 这类非接触方案,在这一点上明显更扛得住。
| 指标 | 起步要求 | 怎么核对 |
|---|---|---|
| 角度分辨率 | 优于 0.01° | 问清是有效分辨率还是理论值,别只看样本首页 |
| 直线分辨率 | 优于 0.01mm | 按量程 ÷ 有效位数换算一遍 |
| 采样 / 更新率 | kHz 级 | 看总线更新周期或模拟量带宽 |
| 重复性 / 迟滞 | 越小越好 | 往复走同一位置,看两次读数差多少 |
| 外形尺寸 | 关节腔剩余空间内 | 先量空间,含走线通道 |
按关节档次选型:从电位器到非接触
中低端的搬运、码垛机器人,动作慢、精度要求一般,用结构简单的电位器式角度传感器还能凑合。到了精密装配、协作、人形这些高要求关节,就得换非接触方案。选型不用一刀切,按关节档次对号入座就行。
| 关节类型 | 常见方案 | 适用场合 | 要注意 |
|---|---|---|---|
| 中低端搬运关节 | 电位器式角度传感器 | 动作慢、精度一般 | 接触磨损,寿命有限,别用在快节拍上 |
| 通用六轴关节 | 磁编码 / 光电编码角度传感器 | 位置环反馈 | 分辨率和同轴度要一起核对 |
| 精密 / 协作关节 | 磁致伸缩、非接触角度组合 | 力控、柔顺装配 | 体积小、抗振、非接触,缺一不可 |
| 末端直线动作 | 直线位移传感器、LVDT | 夹持、推杆、丝杠 | 量程小、要求细的优先选 LVDT |
安装与接线:先解决塞得进、装得牢
动手之前先做三件事:量空间、看基准、核接口。
- 量空间:把关节腔里能用的尺寸量出来,包括走线通道。别装到一半才发现差 5mm,返工最费时间。
- 看基准:角度传感器的转轴要和关节回转轴同轴,直线传感器的测杆要和运动方向平行。偏一点,读数里就掺进了侧向力带来的假位移。
- 核接口:输出是 SSI、CANopen、增量还是模拟量,得和关节控制器对得上,分辨率也要能被控制器真正吃进去。
线缆是关节里最容易被忽略的一件事。伺服电机动力线走的是 PWM 大电流,传感器信号线要是和它捆在一起,读数就会跟着抖。分开走槽、各自屏蔽、屏蔽层单点接地,这几步做扎实,比事后加滤波器省事得多。线在关节里还要跟着转动,留足弯折半径,别让它在同一个地方反复折。
现场两个坑:抖和飘怎么来的
坑一:读数随时间缓慢漂。现象是刚装好挺准,跑几个小时后角度读数往一个方向偏个零点零几度。我们碰到过一例,拆开看是输出侧码盘和关节法兰同轴度差,关节一热,热膨胀不均匀把偏心放大了。处理办法是重新装配、把同轴度压到要求内;偏心实在消不掉的,就换带柔性连接的结构。
坑二:高速动作时位置偶发跳变。现象是低速没事,一上高速就偶尔跳几格,停了又正常。查下来是信号线和电机动力线同槽走线,伺服 PWM 的干扰耦合进来了。处理办法是把信号线单独走槽、屏蔽层单点接地,必要时加一两个磁环,跳变基本就压下去了。
这两个坑有个共同点:都不是传感器本身坏了,而是装配和走线没做到位。所以关节出问题,先查安装,再查干扰,最后才怀疑传感器。
维护与寿命
非接触方案基本免维护,日常盯三件事就够:螺栓有没有松、线缆有没有被反复弯折疲劳、密封有没有进油进尘。接触式方案则要按磨损周期定期换,别等到读数飘了才处理。
点检可以顺着这个顺序来:先看静止时读数稳不稳,再看往复定位的重复性,最后看温升上来以后有没有漂。三样都正常,说明这支传感器在关节里是站得住的。
常见问题
问:机器人关节做力控,对位移传感器分辨率要求多高?
答:角度优于 0.01°、直线优于 0.01mm 是起步线,采样还要上到 kHz 级。达不到,微小的位置和变形就感知不到,力控做不精细。分辨率和响应这两条要一起看,只满足一条照样不行。
问:协作机器人关节为什么不用电位器式传感器?
答:关节高频动作,接触式电刷磨几个月读数就飘,算总账反而更贵。中低端机器人用便宜的电位器式还凑合,精密和协作关节基本都走非接触方案,精度和寿命都更稳。
问:关节空间小、振动大,选型先确认哪两件事?
答:一是塞不塞得进、固定面刚度够不够,二是分辨率撑不撑得助力控。参数再好看,装不进去或者固定不住也是白搭;振动场合还要把螺栓防松和线缆固定一起算进去。
问:关节里传感器读数抖,先查哪里?
答:先查走线。信号线和伺服电机动力线捆在一起,PWM 干扰很容易耦合进来,分开走槽、屏蔽单点接地是第一步。排除了干扰,再回头查同轴度和固定螺栓,顺序别弄反。
问:末端执行器要做直线测量,选哪种传感器?
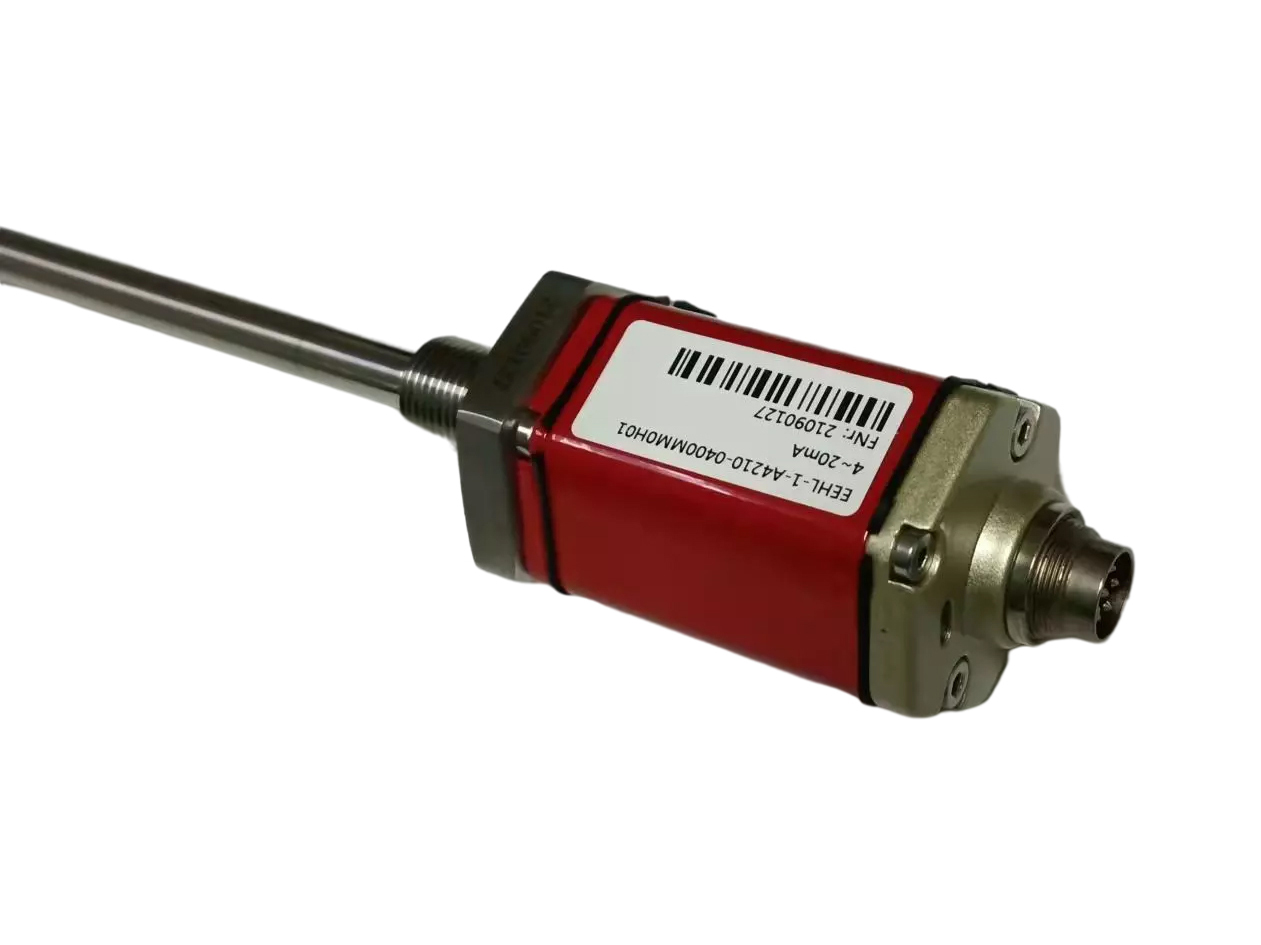
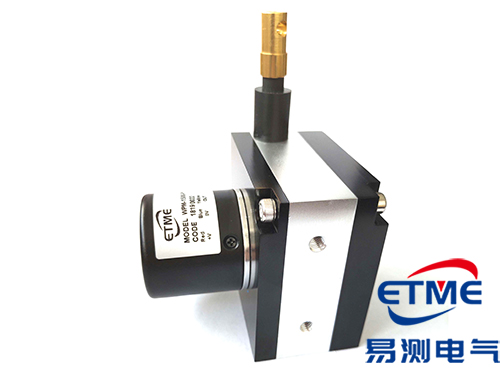
答:看量程和精度。量程小、要求细的场合,比如夹持、贴合、微小变形,LVDT 这类非接触方案合适;量程大一些的推杆、丝杠,磁致伸缩或拉绳更对路。
机器人关节的传感器选型、安装与现场问题,易测电气位移传感器工程师欢迎您的咨询。
推荐文章
- 水泥窑位移传感器怎么选:回转窑、篦冷机与立磨的测点[2026-10-08]
- 光伏设备位移传感器怎么选:拉晶炉、切片机与层压机的测点[2026-10-08]
- 造纸机械位移传感器怎么选?压光辊缝、卷取与网部测点[2026-10-04]
- 轧机位移传感器怎么选:辊缝、压下与弯辊[2026-10-01]
- 压铸机位移传感器怎么选:压射与合模两处测点[2026-09-29]
 粤公网安备 44030602003587号