


拉杆直线位移传感器校准系统与光栅相对校准法
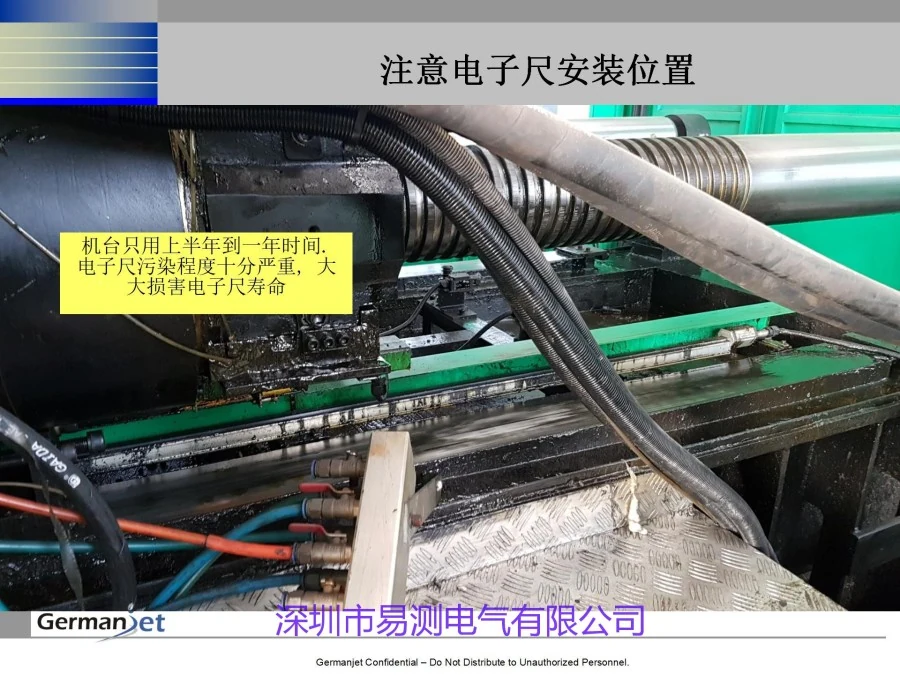
拉杆直线位移传感器校准,说白了就是拿一把更准的尺子去比它:用高精度光栅尺给出标准位移,让被校准的拉杆式传感器同步测同一个位移,两条数据摆一起算误差。这套系统走的是光栅相对校准法,量程 0~500mm、分辨力 1μm,装夹对中、三种采点模式和五个不确定度分量一次讲清,老稿里 200mm 点的重复测量数据也一并留着。
拉杆直线位移传感器校准难在哪:三种基准怎么选
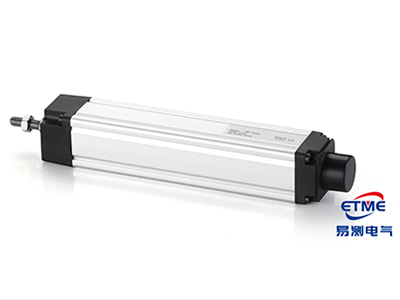
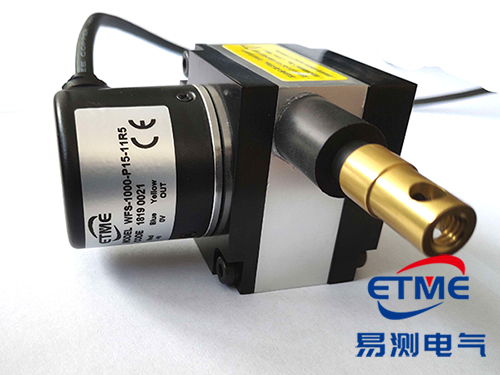
拉杆式直线位移传感器是靠拉杆感受长度尺寸变化、再转成输出信号的器件,做的是位移、距离、位置和应变量这类长度尺寸的测量。为了保证可靠性和测量精度,灵敏度、基本误差、线性度、回程误差和重复性这几项主要计量特性都要定期校准。
校准的通用思路是:先有一个能提供标准位移的基准,再让被校准传感器去测这个标准位移,得到输入—输出关系。基准有三种常见选择,差别不小。激光干涉仪精度高,但校准机构复杂、成本高,对环境要求也高,一般只用在精度要求特别高的传感器上;万工显、测长机便宜些,可校准过程以手工操作为主,精度和效率都不高;再就是光栅尺——精度够、结构简单、能上自动化。本文这套系统选的就是光栅。
| 计量特性 | 看什么 | 怎么得到 | 现场判据 |
|---|---|---|---|
| 灵敏度 | 输出量随位移变化的快慢 | 特性曲线的斜率 | 与样本标称值接近 |
| 基本误差 | 全量程内偏离标准位移的最大值 | 逐点与光栅标准位移比 | 不超样本精度等级 |
| 线性度 | 实际曲线偏离拟合直线的程度 | 端基直线或最小二乘拟合 | 不超样本线性度指标 |
| 回程误差 | 正、反行程同一点读数之差 | 同点正反行程差值取最大 | 越小越好,暴露间隙 |
| 重复性 | 同一点多次测量的离散程度 | 贝塞尔公式算标准差 | 反映长期稳定性 |
光栅相对校准系统由哪五部分组成
系统采用相对校准法:以高精度光栅传感器的测量结果作为标准位移,用 NI 数据采集卡同时采集光栅测得的标准位移量和被校准传感器的电压输出量,再算特性参数。整体由机械部分、光栅传感器、数据采集模块、运动控制模块和计算机五块组成。
校准时,先把线位移传感器及其连接组件装夹好,再由伺服电机驱动运动滑座沿导轨移动,整个过程由计算机控制。装在直线运动机构上的光栅尺和装在滑座上的读数装置组成光电检测系统,实时测量滑座位移,配合拉杆式传感器自己的读数,就能算出灵敏度、线性度、回程误差这些参数。系统量程 0~500mm,分辨力可达 1μm。
装夹与传动:V 型块、滚珠丝杠和一维升降台
被校准的拉杆式传感器是圆柱外形,用 V 型块装夹最省事,也最不容易夹偏。拉杆经装在运动滑座上的连接组件与滑座相连,中间用一维升降台调安装高度,把拉杆和连接组件的对中性找正——这一步做不好,后面全是余弦误差。
运动靠伺服电机带滚珠丝杠,拉着滑座沿导轨做正、反两个行程的直线位移。光栅传感器的标尺和读数头,一个装在导轨侧面,一个装在滑座上,这样量出来的才是滑座真正走了多远。机械部分要干的三件事就是:传位移、夹传感器、把拉杆和滑座固定连接。
信号采集:±10V 模拟量和两路 TTL 方波怎么接
采集用 NI 的 USB-6229 DAQ 卡,两路信号性质完全不同。被校准的拉杆式传感器输出的是模拟电压,范围 -10V~+10V;光栅传感器输出两路相位差 90° 的 TTL 方波,外加一路参考信号。
模拟量走 A/D 通道;方波这类信号采集卡里有专门的计数器处理,两路增量信号和一路参考信号分别接到计数器的 Source、AUX、GATE 引脚。计数器有三种模式可选:X1、X2、X4,也就是一倍频、两倍频、四倍频计数,倍频越高分辨越细,按需要的分辨力选。
校准采集的是低频信号,对采样率要求不高,大于 1kHz 就够用。采集卡通过 USB 口和计算机通讯,供电也由 USB 总线提供,能满足信号驱动和采集的需要;具体供电电压以采集卡样本为准。
三种采点模式:等间隔、随机、自定义
系统中设计了三种控制模式,在计算机上直接选:
| 模式 | 采点方式 | 适合什么情况 |
|---|---|---|
| 等间隔 | 全行程等间距取 11 个点(含上、下限),正反行程为一个循环,共 3 个循环 | 常规校准,最常用 |
| 随机 | 全行程随机取 11 个点,后续计算同等间隔模式 | 想避开机构的固定定位点 |
| 自定义 | 在校准量程内任意指定一串校准点 | 有特定考核点要求 |
最常用的是等间隔模式:整个行程里等间距取 11 个校准点,采集卡按顺序分别记下被校准传感器输出的电压值 U 和光栅给出的位移量 L;以正、反两个行程为一个测量循环,共测三个循环。测完计算机自动存库、算校准结果、画特性曲线。
不确定度从哪来:五个分量逐个看
校准结果的可信程度,要看不确定度。这套系统主要有五个来源:阿贝误差、测量重复性、光栅传感器误差、传感器安装误差、采集卡信号采集误差。
| 分量 | 来源 | 关键数据 | 怎么压低 |
|---|---|---|---|
| u1 | 阿贝误差 | 导轨最大直线度误差 15μm,光栅标尺与拉杆中心线有效距离 90mm | 缩短这个有效距离 |
| u2 | 测量重复性 | 200mm 点重复测 10 次,A 类评估 | 夹紧装夹、消除连接间隙 |
| u3 | 光栅传感器误差 | 海德汉 LS477 增量式光栅,测量不确定度 ±3μm,k=3 | 选更高等级光栅 |
| u4 | 安装误差 | 拉杆与滑座运动方向夹角 θ,表现为余弦误差 | 千分表校核,可忽略 |
| u5 | 采集卡量化误差 | USB-6229,采集精度 16bits,按 0~10V 对应 0~500mm | 提高分辨力或分档量程 |
阿贝误差那项,是因为光栅量的是导轨侧面那根尺,被校准传感器量的是拉杆中心线,两条位移线不在同一条直线上。这台机构导轨的最大直线度误差是 15μm,光栅标尺与拉杆中心线的有效距离是 90mm,两个数一乘再折算,就得到最大夹角和阿贝误差分量。想把它压下来,最有效的办法是缩短这个有效距离。
重复性分量用 A 类评估法。200mm 点重复测量 10 次,传感器输出电压依次为 4.0001、4.0005、3.9998、4.0003、3.9994、3.9999、4.0001、4.0004、3.9996、4.0008(V),对应的位移示值依次为 200.005、200.025、199.990、200.015、199.980、199.995、200.005、200.020、199.970、200.040(mm),由贝塞尔公式算出单次测量标准差 s,再得到重复性分量。
光栅那项,本系统用的是海德汉 LS477 增量式直线光栅传感器,测量不确定度 ±3μm,按正态分布取 k=3 折算。安装误差那项,是拉杆与滑座运动方向不一致产生的余弦误差,用千分表校核把夹角压得很小,这项可忽略不计。采集卡那项来自量化误差,USB-6229 的采集精度是 16bits,按 0~10V 对应 0~500mm、取最大量化误差折算。
五项假设彼此独立,合成得到标准不确定度 uc,再取 k=2 得到扩展不确定度 U。这套系统的校准不确定度是 34.2μm,机构本身的机械量和光栅等级是主要决定因素。
现场判据与三个常见异常
校准过不过,不看单点,看曲线。走完三个循环以后,特性曲线应该平滑、单调,正反行程贴近,重复性稳定。
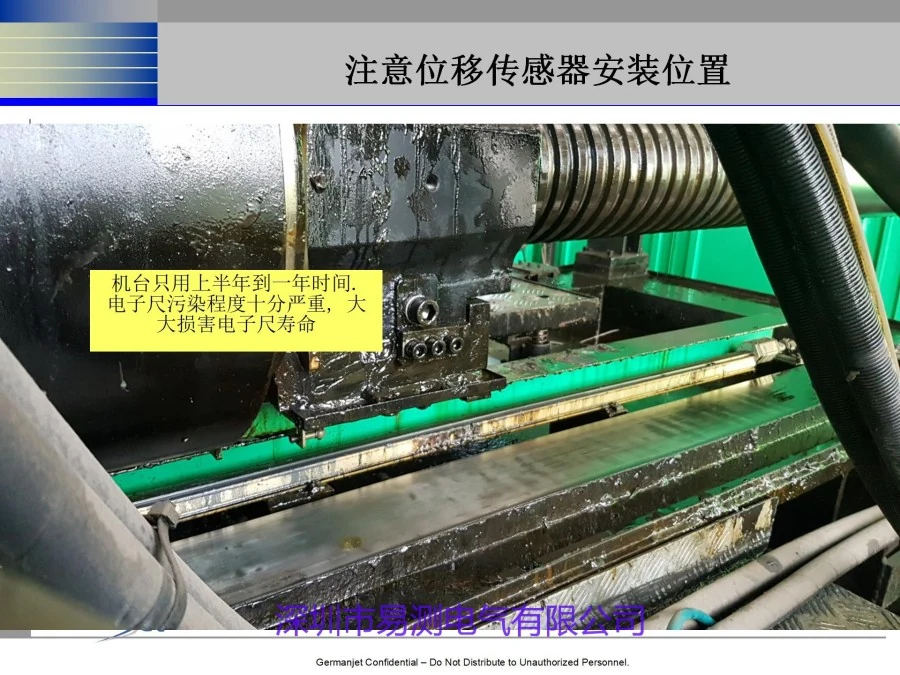
异常一:同一点重复测散布大。现象是 200mm 点十次示值散在 199.970~200.040 之间。原因通常是 V 型块没夹紧,或者连接组件里有间隙,滑座一动拉杆跟着轻微晃。处理办法是把 V 型块重新夹紧、连接组件逐处紧固,再用千分表复核拉杆夹角,然后重测三个循环。
异常二:中段曲线突然鼓一下。现象是行程两头数据很漂亮,中段线性却明显变差。原因多半是导轨中段有油污或灰尘、光栅尺被挡住,也可能是拉杆在中段别劲。处理办法是清洁导轨和光栅尺、重做对中,再走一遍全程确认是否复现;复现就查机械,不复现就查清洁。
异常三:回程误差偏大。现象是正、反行程同一点读数差得比往常多。原因一般是连接处间隙没消掉,或者预压不足。处理办法是拆开检查卡簧和连接组件,把间隙消除后重新标。
拉杆直线位移传感器校准常见问题
问:校准周期多久做一次?
答:没有一刀切的数。按使用频率和环境来定——高频往复、油污大、温差大的场合周期要缩短;用得少、环境干净的可以放长。具体以厂家样本和计量要求为准。
问:没有光栅尺,能不能用万工显或测长机?
答:能。它们同样提供标准位移,只是校准过程以手工操作为主,精度和效率都不如自动化系统。精度要求特别高的,要上激光干涉仪,但机构和成本、环境要求都高得多。
问:为什么要正、反两个行程都测?
答:为了看回程误差。单向走只能看出线性度和基本误差,正反都走才能暴露连接间隙、预压不足和摩擦滞后的问题,这些恰恰是现场最容易出问题的环节。
问:一定要采 11 个点吗?
答:等间隔模式默认 11 个点,含上、下限,覆盖面够用。想避开机构固定定位点的用随机模式,有特定考核点的用自定义模式,三个模式的后续计算和出图是一样的。
问:校准完的数据能直接拿去补偿吗?
答:可以。特性曲线和误差数据要存好,需要时把修正量代入控制系统做补偿。更换传感器或者重新拆装之后,这一步要重做。
拉杆直线位移传感器校准系统的搭建与校准方法,易测电气位移传感器工程师欢迎您的咨询。
推荐文章
- 防爆传感器外部接线:四芯定义、安全栅侧与电缆参数[2026-10-19]
- LVDT位移传感器要用3000HZ供电吗:激励频率与供电电压是两件事[2026-10-19]
- 电子尺使用方法:装、接、调、护四步与插头接线要点[2026-10-12]
- 液位计怎么调上限下限:量程零点满量程与报警开关点的区别[2026-10-12]
- 液位传感器怎么接线:两线制、三线制与屏蔽层怎么做[2026-10-12]
 粤公网安备 44030602003587号