


磁致伸缩位移传感器原理:扭转波是怎么被听出来的
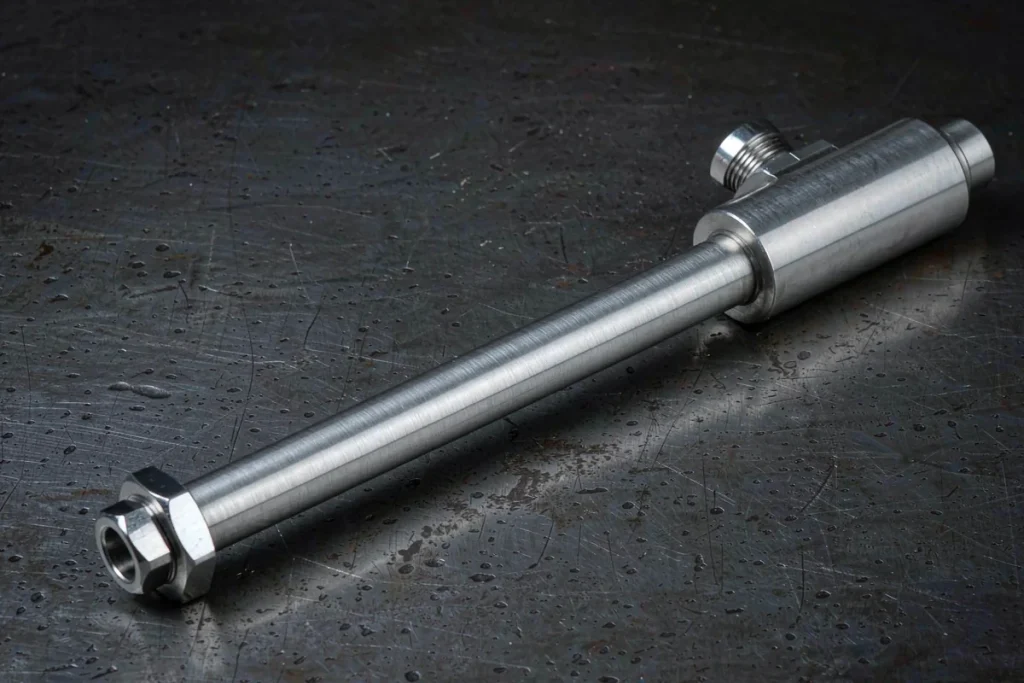
先说一个很多人都见过的场面:一台注塑机的顶针位置反馈,用的就是磁致伸缩位移传感器,量程一点五米,测杆整个藏在油缸里,外面只露一个接线头。屏幕上数字稳稳的,重复精度能到百分之一毫米;你拿手推活塞杆,推多少它报多少,中间不碰不磨,没有任何接触。第一次看的人都觉得神——一根杆子,什么也不挨着,它怎么知道磁环停在哪?
紧接着就是最常见的误解:这东西是不是靠"测磁场有多强"来定位的?磁环走到哪儿,那儿的磁场就最强,传感器测一下磁力最大的点在哪儿,位置不就有了?听着挺合理,但实际完全不是这么回事。磁致伸缩位移传感器的定位,本质上是一场计时比赛——它测的不是磁场的强弱,而是一个信号从发出去到返回来花了多久。位置,被换算成了时间。
把这场"比赛"拆开,一共五步:电子仓发一个电流脉冲,电流在波导丝周围造出环形磁场,环形磁场和磁环的永磁场在交汇处叠加,波导丝当场扭了一下,这记扭动变成一列波沿波导丝跑出去,电子仓那头的线圈把回波"听"出来,用收发时间差算出位置。下面按顺序走一遍,中间夹几处最容易被讲错的地方。
第一步:电子仓先"问一句"
电子仓(也有叫测头、头部电子仓的)里有一套脉冲发生电路,它每隔很短的时间就往波导丝里打一个电流脉冲。这个脉冲很窄,通常在微秒量级,幅度在几安培上下。电流沿波导丝向前走的时候,按右手螺旋定则,会在丝周围产生一圈环形磁场,方向绕着波导丝转。
有个细节值得盯一下:这个环形磁场是跟着脉冲一起跑的。脉冲推进到哪里,环形磁场就出现在哪里。它不是一个静止不动的场,而是一道"磁场波"沿着杆子往前扫。这一点是后面所有推理的起点,想通了它,后面就不会绕晕。
为什么脉冲要做这么窄?因为"计时比赛"的起点必须锋利。脉冲越宽,"出发时刻"就越模糊,后面量出来的时间间隔就越不准。这也是电子仓这一侧电路讲究的地方——发得干脆,才收得准确。
第二步:磁环是路标,只有交汇那一点会出事
磁环(也有叫游标、浮子的)里面是永磁体,套在波导丝外面,可以沿着波导丝自由滑动,装在需要测量的运动部件上。它自己产生一个沿波导丝轴向的磁场,方向和位置都是固定的。
环形磁场是周向的,永磁场是轴向的,两者方向不同。当脉冲推进到磁环所在的那一小段时,两个场在这里叠加,合成出一个斜着偏转的瞬态磁场。波导丝在这一小段上的磁化方向,被这个合成场拽着偏转了一下。
关键就在这儿:整根波导丝上,只有磁环所在的那一点会发生这件事。脉冲扫过全程,其余位置只有一个孤零零的环形磁场,什么也不会发生。所以磁环停在哪儿,决定了"出事点"在哪儿。此时的信息还不是毫米,而是一个时刻——"脉冲发出去之后,过了多久出的事"。
第三步:为什么是"扭",不是"伸"
波导丝用的是一种磁致伸缩材料,常见是镍基合金丝。这类材料有个脾气:处在磁场里,自身尺寸会变,这就是磁致伸缩效应。如果外加磁场沿丝的轴向,通常表现为长度的伸缩(焦耳效应)。
但这里的情况不一样。前面说过,合成出来的瞬态磁场带着周向分量,所以波导丝那一小段发生的是周向的磁致伸缩——形象点说,就是材料的一圈被撑了一下。
而波导丝是预张紧装进去的:一头固定在电子仓,另一头拉紧固定在管端,整根丝始终绷着。一根绷紧的金属丝,某一小段突然发生环向形变会怎么样?这个局部扰动不会待在原地,它会以弹性波的形式沿丝向两头传出去。因为扰动是"扭"出来的,传出去的这列波是扭转应变波,而不是简单的纵向拉伸波。
第四步:回波是怎么被"听"到的
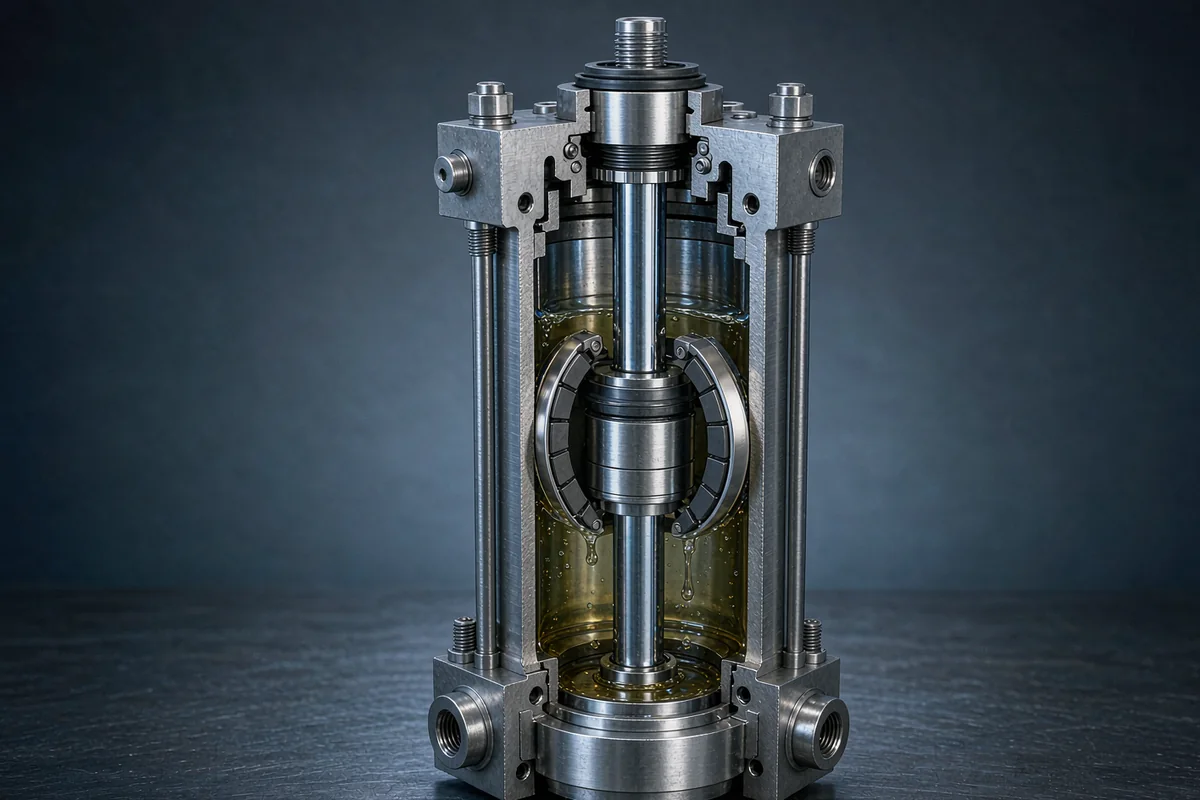
扭转波沿波导丝跑,一头朝电子仓方向来,另一头朝管端去。朝电子仓来的这一列,会经过一个绕在波导丝上的检波线圈。
一根丝在扭,线圈凭什么能感觉到?因为反过来也成立:磁致伸缩材料受力发生形变时,自身的磁化状态会跟着变化,这叫逆磁致伸缩效应(维拉里效应)。扭转波扫过线圈的那几十微秒里,波导丝局部的磁通量快速变化,线圈两端就感应出一个电压脉冲——这就是回波。
这个回波信号很小,通常只有毫伏级,所以电子仓里的放大与阈值整形电路很关键:放大倍数不够,回波淹没在噪声里;阈值定得不合适,要么漏掉、要么把噪声当回波。判据一般是"第一个超过阈值、且形状符合预期的脉冲",太早的杂波不算。
从发出脉冲到收到回波,中间隔的这段时间就是要用的数。电子仓用一个时间数字转换电路把这个间隔量出来,分辨率往往要做到纳秒级。为什么这么苛刻?算一下就知道:波速按每秒 2800 米算,1 微秒的时间误差对应大约 1.4 毫米的位置误差。想做到百分之一毫米级别的分辨率,时间就必须量得极细。
第五步:时间差怎么换算成毫米
公式很简单:位置 = 波速 × 收发时间差 ÷ 2。除以 2,是因为波要先从脉冲所在处跑到磁环,再从磁环跑回电子仓,走的是来回两趟。
这里的波速指扭转波在波导丝里的传播速度,大约在每秒 2800~2900 米这个量级,具体看波导丝材料。这个数字看起来是个常数,实际上它会变,而变化正是这类传感器最需要照顾的地方。
| 影响波速的因素 | 会怎样 | 现场怎么处理 |
|---|---|---|
| 温度升高 | 材料弹性模量下降,波速随之变化,同样位置对应的时间差变了 | 选温度稳定的波导丝;电子仓内置测温做补偿;避免传感器本体长期处在高温区 |
| 预张紧力改变 | 丝松紧变了,波速跟着变,零点与满量程同时偏移 | 不擅自拆波导管、不自行重装;需要维修时整根返厂 |
| 量程越长 | 时间差越大,时钟误差与波速误差被同步放大 | 超长行程优先加支撑、控温,必要时按段标定 |
| 安装受侧向力 | 波导丝被压弯,回波幅度与波速都会受影响 | 保证测杆同轴,磁环滑动顺畅,不与管壁摩擦 |
这里就能看出磁致伸缩这类传感器的一个天然软肋:波速会随温度变。所以同一个磁环位置,冷机和热机量出来的时间差并不完全相同。厂家的常规做法有三条:一是用温度稳定性更好的波导丝材料;二是在电子仓里放测温元件,按标定曲线做温度补偿;三是把量程与分辨率做档量化处理,让时间分辨率落在合适的区间。
顺带说清楚一件事:这类传感器是绝对式输出。断电再来电,磁环在哪儿,它立刻就能报出位置,不需要回零、不需要找参考点。原因就在于位置是由"时间差"直接算出来的,而时间差只跟磁环当前所在位置有关,与之前走过的路径无关。这一点跟增量式的光栅、编码器完全不同,也是它在液压缸、压铸机、注塑机这些场合被大量采用的原因之一。
三个常被讲错的地方
误会一:以为它测的是磁场强度
这是最普遍的一个。如果真是测磁场强度,那磁环的磁性衰减、周围有铁磁物、外壳材料不同,都会直接影响读数;而且磁场强度随距离衰减很快,量程根本做不长。实际上,磁环只需提供一个能"标记位置"的磁场,强度只要够触发叠加就行。真正决定精度的是时间测量的精度,不是磁场有多强。想通这一点,很多现场疑问就解开了:为什么磁环上沾点铁屑未必影响读数,但时间基准一旦漂了就全盘偏。
误会二:以为磁环贴得越紧越好
磁环与测杆之间本来就要留配合间隙,靠滑动自由移动。贴死、别劲,反而会带来摩擦、卡涩、局部受热,长期还会磨损。正确做法是按厂家给的间隙与安装方向执行,滑动顺畅、没有明显阻力即可。
误会三:以为量程加长精度不变
不是。量程越长,时间差越大,时钟误差和波速误差被同步放大。所以同样精度等级下,长量程产品的绝对误差通常更大。要精度就别一味拉量程,该加支撑、该分段处理的别省。
磁致伸缩位移传感器原理常见问题
问:磁致伸缩位移传感器是靠测磁场强度定位的吗?
答:不是。它测的是电流脉冲发出到扭转波回波返回的时间差,位置 = 波速 × 时间差 ÷ 2。磁场只负责在磁环处"标记"出一个交汇点,强度大小本身不参与位置计算。
问:为什么波速会变?
答:波导丝的弹性模量随温度变化,波速跟着变;预张紧力的变化也会改变波速。所以冷机与热机的读数会略有差别,靠材料选择与温度补偿来收窄这个差别。
问:断电之后位置会丢吗?
答:不会。这是绝对式输出,重新上电立刻给出当前位置,不需要回零或找参考点。
问:磁环能自己换吗?
答:磁环是配套件,型号、方向、间隙都有要求,换错会出现读数不稳或量程异常。波导管更不能自己拆——预张紧力一旦破坏,波速就回不到出厂状态。
问:为什么长量程的精度通常不如短量程?
答:因为时间差被拉长,时钟误差与波速误差同步放大。同一精度等级下,量程越长绝对误差越大,需要靠加支撑、控温和分段标定来补。
想接着往下看
具体的结构、测杆与电子仓组成,可以看 磁致伸缩位移传感器结构原理;波导丝与效应的来龙去脉,见 德敏哲磁致伸缩位移传感器研制;时差怎么算的动画版,见 演示动画看懂磁致伸缩位移传感器。精度、分辨率与非线性度的关系,翻 这一篇;磁环安装距离与方向,见 磁环安装判据。
磁致伸缩位移传感器的量程、精度与安装问题,易测电气位移传感器工程师欢迎您的咨询。
推荐文章
- 德敏哲CANopen位移传感器通讯配置范例详解[2026-09-24]
- 注塑机顶针电子尺震动问题与现场加固办法[2026-09-24]
- CANopen位移传感器事件计时器SDO配置详解[2026-09-24]
- 位移传感器接口从模拟量走向总线-产线升级内容要点详解[2026-09-24]
- 磁致伸缩液位计工作原理:脉冲怎么变成液位[2026-09-22]


 粤公网安备 44030602003587号